LiDAR oder Kameras: Was ist besser für selbstfahrende Autos?
Aktualisiert am:
Aus dem Original übersetzt; Zahlen und Quellen wurden beibehalten. Original lesen →
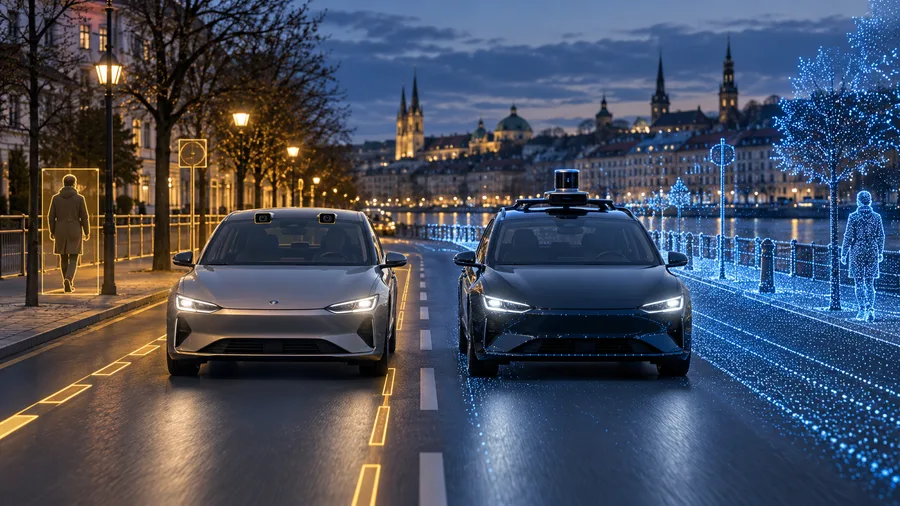
Stellen Sie sich zwei selbstfahrende Autos vor, die sich auf einer dunklen Straße demselben Fußgänger nähern.
Ein Auto sieht die Welt durch Kameras und künstliche Intelligenz.
Das andere sendet Millionen unsichtbarer Laserimpulse aus und vermisst seine Umgebung dreidimensional.
Beide Fahrzeuge können denselben Fußgänger erkennen.
Doch sie nehmen die Welt auf unterschiedliche Weise wahr.
Dieser Unterschied steht im Zentrum einer der größten technischen Debatten zum autonomen Fahren: LiDAR oder Kameras.
Tesla setzt stark auf kamerabasiertes maschinelles Sehen. Entwickler fahrerloser Systeme wie Waymo kombinieren dagegen LiDAR, Kameras und weitere Sensoren.
Welcher Ansatz ist besser?
Die Antwort könnte bestimmen, wie autonome Fahrzeuge gebaut werden und wie schnell sich tatsächlich fahrerlose Autos weltweit verbreiten.
Was ist LiDAR?
LiDAR steht für Light Detection and Ranging, also Lichtdetektion und Entfernungsmessung.
Ein LiDAR-Sensor macht nicht einfach Bilder, sondern sendet Laserimpulse aus und misst die Zeit bis zu ihrer Rückkehr.
Daraus berechnet das System den Abstand zwischen Sensor und umliegenden Objekten.
Millionen solcher Messungen ergeben eine dreidimensionale Darstellung der Umgebung.
LiDAR kann Geometrie und Position von Objekten rund um ein Fahrzeug daher sehr präzise erfassen.
Es erkennt beispielsweise nicht nur eine Person am Straßenrand, sondern liefert detaillierte Angaben zu ihrer genauen Position im dreidimensionalen Raum.
Ein 2025 in *Nature Reviews Electrical Engineering* veröffentlichter Forschungsbeitrag beschreibt den wesentlichen Unterschied: Kameras liefern reichhaltige Kontextinformationen, LiDAR wertvolle Tiefeninformationen.
Dieser Unterschied ist für autonomes Fahren entscheidend.
Wie funktionieren Kameras in selbstfahrenden Autos?
Kameras arbeiten anders.
Sie erfassen visuelle Informationen ähnlich wie menschliche Augen.
Sie sehen Fahrbahnmarkierungen, Ampeln, Fahrzeuge, Fußgänger, Schilder und zahllose weitere Details.
Moderne KI-Systeme analysieren diese Bilder, um die Umgebung zu verstehen.
Das bietet einen großen Vorteil.
Kamerasensoren sind relativ günstig, kompakt und werden bereits in sehr großen Stückzahlen produziert.
Die Herausforderung: Ein flaches Kamerabild enthält nicht von sich aus dieselben direkten dreidimensionalen Entfernungsmessungen wie LiDAR.
Die KI muss Tiefe stattdessen erschließen.
Moderne neuronale Netze nutzen dafür mehrere Kameras, Bewegungen zwischen Videobildern und Muster aus großen Mengen an Fahrdaten.
Tesla ist wohl der bekannteste Befürworter dieses Ansatzes.
Kamerabasierte Wahrnehmungssysteme können neuronale Netze für Objekterkennung, Segmentierung und Tiefenschätzung einsetzen. Informationen mehrerer Kameras lassen sich zudem zu einer Darstellung der Straßenumgebung zusammenführen.
Dahinter steht eine grundlegend andere Philosophie.
Tesla setzt darauf, dass bessere KI eine geringere Vielfalt an Sensoren ausgleichen kann.
Tesla Vision oder LiDAR
Teslas Ansatz hat Tesla Vision oder LiDAR zu einer wichtigen Debatte beim autonomen Fahren gemacht.
Tesla betont kamerabasierte Wahrnehmung. Hardware und verfügbare Funktionen unterscheiden sich nach Fahrzeugkonfiguration, Software und Region.
Auch Teslas aktuelles Full-Self-Driving-System nutzt Bordkameras zur Umgebungswahrnehmung.
Tesla beschreibt Bordkameras mit 360-Grad-Sicht, deren Bilder KI verarbeitet. Die Überwachung durch den Fahrer bleibt erforderlich.
Dabei gibt es jedoch einen wichtigen Unterschied.
Trotz seines Namens ist Full Self-Driving (Supervised) derzeit kein vollständig autonomes System. Tesla stellt ausdrücklich klar, dass die freigeschalteten Funktionen aktive Fahrerüberwachung verlangen und das Fahrzeug nicht autonom machen.
Teslas langfristige technische Wette ist dennoch klar:
Wenn Menschen vor allem durch Sehen fahren können, könnte ausreichend leistungsfähige KI eines Tages Ähnliches leisten – vielleicht sogar besser.
Warum nutzt Waymo LiDAR?
Waymo verfolgt einen anderen Ansatz.
Statt einem Sensortyp alle Aufgaben zu übertragen, kombiniert sein autonomes Fahrsystem mehrere Arten der Wahrnehmung.
Laut Waymo nutzt der Driver ein integriertes Sensorsystem: LiDAR erstellt ein dreidimensionales Umgebungsbild, Kameras liefern eine 360-Grad-Sicht.
LiDAR sendet Millionen Laserimpulse aus und misst ihre Reflexionen. Kameras helfen unter anderem, Ampeln, Baustellen und weitere Merkmale der Straßenumgebung zu erkennen.
Das ist ein wichtiger Grundgedanke.
Eine Kamera kann besonders gut beantworten:
Was sehe ich?
LiDAR hilft besonders bei der Frage:
Wo genau befindet es sich?
Radar kann zusätzliche wertvolle Informationen über Objekte und Bewegung liefern.
Diese Kombination nennt man Sensorfusion.
Was ist Sensorfusion?
Sensorfusion verbindet Informationen mehrerer Sensoren zu einem umfassenderen Verständnis der Umgebung.
Stellen Sie sich ein autonomes Auto vor, das nachts durch starken Regen fährt.
Eine Kamera könnte mit Blendung, Wassertropfen oder geringem Kontrast Schwierigkeiten haben.
Ein anderer Sensor liefert möglicherweise weiterhin nützliche Informationen über umliegende Objekte.
Es geht nicht unbedingt darum, den perfekten Einzelsensor zu finden.
Es geht darum, dass die Schwäche eines Sensors nicht zur Schwäche des ganzen Fahrzeugs wird.
Das ist besonders wichtig, weil autonome Fahrzeuge seltene und unvorhersehbare Situationen bewältigen müssen, sogenannte Edge Cases.
Dazu zählen etwa:
- ein teilweise hinter einem Fahrzeug verborgener Fußgänger,
- ungewöhnliche Baustellen,
- starker Regen oder Nebel,
- intensive tief stehende Sonne,
- Gegenstände auf der Fahrbahn,
- ungewöhnliche Fahrzeugformen,
- vorübergehende Fahrbahnmarkierungen,
- oder unerwartetes menschliches Verhalten.
Keine Sensortechnologie ist in jeder Situation perfekt.
Deshalb ist Redundanz wichtig.
Mobileye verfolgt einen dritten Ansatz
Die Branche besteht nicht nur aus den Lagern Tesla und Waymo.
Mobileye hat eine andere Architektur entwickelt: **True Redundancy**.
Statt alle Sensoren vollständig von einem gemeinsamen Wahrnehmungssystem abhängig zu machen, beschreibt Mobileye getrennte Wahrnehmungskanäle.
Ein Kanal kann Kameras nutzen, der andere Radar und LiDAR.
Beide Systeme sollen die Umgebung unabhängig verstehen, bevor das autonome Fahrsystem ihre Informationen verwendet.
So entsteht ein interessanter Mittelweg.
Kameras bleiben äußerst wichtig.
Zusätzliche Sensoren bieten jedoch eine zweite Möglichkeit, die Realität zu überprüfen.
Vorteile von Kameras beim autonomen Fahren
Kamerabasierte Systeme haben mehrere wichtige Vorteile.
1. Kameras sind relativ günstig
Fahrzeugkameras lassen sich in enormen Stückzahlen herstellen.
Weniger teure Sensorhardware könnte fortgeschrittene autonome Technik künftig in viel mehr Fahrzeugen ermöglichen.
2. Kameras liefern reichhaltige visuelle Informationen
LiDAR kann feststellen, dass sich ein Objekt an einer bestimmten Stelle befindet.
Kameras eignen sich besonders für visuelle Informationen wie:
- Ampelfarben,
- Schilder,
- Fahrstreifenmarkierungen,
- Handzeichen,
- Bremslichter,
- Fahrbahnmarkierungen,
- und zahlreiche weitere Hinweise zum Kontext.
3. KI-Bildverarbeitung verbessert sich rasch
Moderne KI kann deutlich mehr Informationen aus Videos gewinnen als herkömmliche Bildverarbeitungssysteme.
Tiefe, Bewegung, Objektklassen und künftige Bewegungsbahnen lassen sich zunehmend aus Kameradaten schätzen.
4. Kameras skalieren mit Daten
Millionen Fahrzeuge mit Kameras können potenziell einen enormen Strom realer Fahrsituationen liefern.
Damit lassen sich immer leistungsfähigere KI-Systeme trainieren.
Diese Skalierbarkeit ist eines der stärksten Argumente für kamerazentriertes autonomes Fahren.
Vorteile von LiDAR beim autonomen Fahren
LiDAR hat andere Stärken.
1. Direkte Tiefenmessung
LiDAR schätzt Entfernungen nicht allein aus Bildern, sondern misst sie mithilfe reflektierten Laserlichts direkt.
2. Detaillierte 3D-Geometrie
LiDAR liefert präzise räumliche Informationen über Fahrzeuge, Fußgänger, Gebäude und andere Hindernisse.
3. Keine Abhängigkeit von gewöhnlichen Bildern im sichtbaren Licht
Da LiDAR aktiv Laserimpulse aussendet, nimmt es die Welt anders wahr als eine herkömmliche Kamera.
Das kann bei schwierigen Sichtverhältnissen wertvolle Zusatzinformationen liefern.
4. Redundanz
Der wichtigste Vorteil ist vielleicht nicht LiDAR selbst.
Es ist die Verfügbarkeit einer anderen Wahrnehmungsmethode, wenn ein Sensor unsicher wird.
Für sicherheitskritische Systeme kann diese Redundanz äußerst wertvoll sein.
Welche Schwächen hat LiDAR?
LiDAR ist kein Wundermittel.
Auch diese Technologie hat Herausforderungen.
LiDAR-Sensoren bedeuten zusätzliche Hardware, Integrationsaufwand, Rechenbedarf und Kosten.
Regen, Nebel oder Partikel in der Luft können optische Wahrnehmung ebenfalls beeinträchtigen.
Hersteller benötigen deshalb ausgefeilte Algorithmen, die brauchbare Messungen vom Rauschen trennen.
Der Vergleich sollte deshalb nicht lauten:
LiDAR funktioniert, Kameras nicht.
Beide Technologien haben Stärken und Schwächen.
Entscheidend ist, ob die zusätzlichen Informationen von LiDAR Hardwareaufwand und Komplexität rechtfertigen.
Welche Schwächen hat rein kamerabasiertes Fahren?
Kamerabasierte Systeme stehen vor einem anderen Problem.
Ihre Leistung hängt unmittelbar von den visuellen Informationen ab, die die Kamera erreichen.
Starker Regen, Schmutz, Blendung, Dunkelheit, Schnee oder eine verdeckte Linse können die Bildqualität senken.
KI kann manche dieser Einschränkungen ausgleichen.
In einem sicherheitskritischen System zählt jedoch, was passiert, wenn die KI unsicher wird.
Menschen haben dasselbe Problem.
Wer durch die Windschutzscheibe schlecht sieht, kann weniger sicher fahren.
Ein autonomes Fahrzeug benötigt daher ein außergewöhnlich robustes Sichtsystem oder eine weitere Informationsquelle als Ausgleich.
LiDAR oder Kameras: Was ist besser?
Einen universellen Sieger gibt es noch nicht.
Für heutige hochautomatisierte und fahrerlose Systeme bieten mehrere Sensortypen einen wichtigen technischen Vorteil: Redundanz.
Kamera, LiDAR und Radar ermöglichen grundlegend unterschiedliche Beobachtungen derselben Umgebung.
Das erklärt, warum fahrerlose Systeme ausgefeilte Architekturen mit mehreren Sensoren nutzen können.
Kameras haben jedoch einen ebenso wichtigen Vorteil:
Skalierbarkeit.
Falls KI irgendwann äußerst zuverlässiges Fahren vorwiegend mit günstigen Kameras ermöglicht, könnte autonome Technik in Millionen gewöhnlichen Autos erheblich einfacher und günstiger einsetzbar werden.
Deshalb ist diese Debatte so relevant.
Die Sensorwahl kann die Einsatzkosten beeinflussen, ist aber nur ein Faktor. Software, Validierung, Betriebsbedingungen und Regulierung bestimmen ebenfalls, ob ein System sicher skalieren kann.
Wird LiDAR irgendwann verschwinden?
Möglicherweise.
Garantiert ist das jedoch keineswegs.
KI-Bildverarbeitung könnte sich weiter verbessern, doch Tempo und Sicherheitsfolgen bleiben ungewiss.
Gleichzeitig entwickeln sich LiDAR und Radar weiter.
Sensoren können kleiner, günstiger und leistungsfähiger werden.
Die Zukunft muss deshalb nicht LiDAR gegen Kameras heißen.
Das leistungsfähigste autonome Fahrzeug nutzt vielleicht schlicht alle verfügbaren Informationen, sofern der Sicherheitsgewinn dies rechtfertigt.
Es gibt noch eine weitere Möglichkeit.
Mit leistungsfähigerer KI könnten Autos im normalen Betrieb hauptsächlich Kameras und andere Sensoren als unabhängige Sicherheitssysteme nutzen.
Sensoren könnten dann weniger der grundlegenden Wahrnehmung dienen als der Überprüfung dessen, was die KI zu sehen glaubt.
Der Wettbewerb um autonomes Fahren geht über LiDAR und Kameras hinaus
Am interessantesten ist an diesem technischen Wettbewerb nicht der Sensor selbst.
Es ist die dahinterstehende Philosophie.
Der eine Ansatz lautet:
Mit genügend visuellen Daten und Intelligenz kann KI lernen, die Straße zu verstehen.
Der andere lautet:
Für eine Maschine, die für Menschenleben verantwortlich ist, könnte eine einzige Wahrnehmungsart niemals ausreichen.
Tesla trägt dazu bei, die erste Idee in enormem Maßstab zu erproben.
Waymo und andere Entwickler zeigen die Möglichkeiten hochintegrierter Systeme mit mehreren Sensoren.
Unternehmen wie Mobileye untersuchen Architekturen, deren Sensorsysteme die Umgebung unabhängig überprüfen können.
Die Technologie entwickelt sich weiter.
Letztlich stellt sich jedoch die Frage:
Kann KI so zuverlässig werden, dass autonome Autos weniger Sinne als Menschen benötigen – oder brauchen die sichersten Maschinen am Ende mehr?
Häufig gestellte Fragen
Ist LiDAR für selbstfahrende Autos besser als Kameras?
LiDAR ist besonders stark bei Entfernungsmessungen und präzisen dreidimensionalen Informationen. Kameras liefern reichhaltigere visuelle Informationen wie Farben, Verkehrsschilder und Ampeln. Beim autonomen Fahren ergänzen sich die Technologien häufig, statt einander vollständig zu ersetzen.
Nutzt Tesla LiDAR?
Tesla verfolgt eine auf visuelle Wahrnehmung ausgerichtete Strategie und setzt umfangreich kamerabasierte KI ein.
Nutzt Waymo LiDAR?
Ja. Waymos autonomes Fahrsystem kombiniert LiDAR mit Kameras und weiteren Sensortechnologien.
Kann ein selbstfahrendes Auto nur mit Kameras funktionieren?
Fortgeschrittene Fahrerassistenzsysteme können mit Kameras und KI zahlreiche Fahraufgaben übernehmen. Rein kamerabasierte Ansätze müssen schwierige Sichtverhältnisse und Unsicherheit jedoch ohne eine weitere Wahrnehmungsart bewältigen.
Warum nutzen autonome Autos mehrere Sensoren?
Sensoren haben unterschiedliche Stärken und Ausfallmuster. Die Kombination aus Kameras, LiDAR und Radar kann ergänzende Informationen und Redundanz bieten.
Wie sieht die Zukunft von LiDAR und autonomen Fahrzeugen aus?
Die Zukunft könnte in immer ausgefeilteren Kombinationen aus KI, Kameras, Radar und LiDAR liegen, statt in der vollständigen Verdrängung einer Technologie durch eine andere.