LiDAR o cámaras: ¿qué es mejor para los coches autónomos?
Actualizado el:
Traducido del original; se han conservado las cifras y las fuentes. Leer el original →
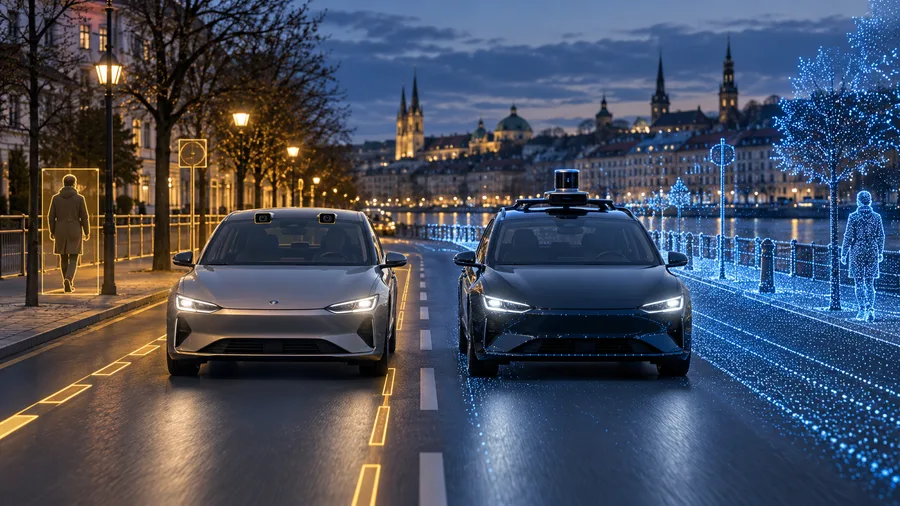
Imagina dos coches autónomos que se acercan al mismo peatón en una carretera oscura.
Uno observa el mundo mediante cámaras e inteligencia artificial.
El otro emite millones de pulsos láser invisibles y mide el entorno en tres dimensiones.
Ambos vehículos pueden identificar al mismo peatón.
Pero no perciben el mundo de la misma manera.
Esta diferencia está en el centro de uno de los grandes debates tecnológicos sobre conducción autónoma: LiDAR o cámaras.
Tesla apuesta decididamente por la visión artificial basada en cámaras. Empresas de sistemas sin conductor como Waymo combinan LiDAR, cámaras y otros sensores.
¿Qué enfoque es mejor?
La respuesta podría determinar cómo se construyen los vehículos autónomos y con qué rapidez se extienden los coches realmente sin conductor por el mundo.
¿Qué es el LiDAR?
LiDAR significa Light Detection and Ranging, es decir, detección y medición de distancias mediante luz.
En lugar de limitarse a captar imágenes, un sensor LiDAR emite pulsos láser y mide cuánto tardan en regresar.
Esas mediciones permiten calcular la distancia entre el sensor y los objetos del entorno.
Millones de mediciones pueden combinarse en una representación tridimensional del entorno.
Así, el LiDAR puede determinar con gran precisión la geometría y la posición de los objetos alrededor del vehículo.
Por ejemplo, además de reconocer a una persona junto a la carretera, ofrece información detallada sobre su posición exacta en el espacio tridimensional.
Un trabajo publicado en 2025 en *Nature Reviews Electrical Engineering* explica la diferencia básica: las cámaras aportan abundante contexto y el LiDAR información de profundidad muy útil.
Esa distinción es crucial para la conducción autónoma.
¿Cómo funcionan las cámaras en los coches autónomos?
Las cámaras funcionan de otra manera.
Captan información visual de forma parecida a los ojos humanos.
Ven marcas viales, semáforos, vehículos, peatones, señales y muchos otros detalles.
Los sistemas modernos de IA analizan después las imágenes para comprender el entorno.
La ventaja es considerable.
Los sensores de cámara son relativamente baratos, compactos y ya se producen a gran escala.
La dificultad es que una imagen plana no contiene de forma directa las mismas mediciones tridimensionales de distancia que el LiDAR.
La IA debe inferir la profundidad.
Las redes neuronales modernas lo hacen analizando varias cámaras, movimientos entre fotogramas y patrones aprendidos de grandes cantidades de datos de conducción.
Tesla es probablemente el defensor más conocido de este enfoque.
Los sistemas de percepción por cámara pueden utilizar redes neuronales para detectar objetos, segmentar imágenes y estimar profundidad. Varias cámaras también permiten construir una representación de la carretera.
Esto responde a una filosofía radicalmente distinta.
Tesla apuesta, en esencia, por que una IA mejor pueda compensar el uso de menos tipos de sensores.
Tesla Vision frente al LiDAR
El enfoque de Tesla ha convertido Tesla Vision frente al LiDAR en un debate central de la conducción autónoma.
Tesla prioriza la percepción por cámara. El hardware y las funciones disponibles varían según la configuración del vehículo, el software y la región.
Su sistema Full Self-Driving actual también utiliza cámaras a bordo para observar el entorno.
Tesla describe cámaras con visión de 360 grados, cuyas imágenes procesa la IA. Esto no elimina la obligación de supervisión del conductor.
Sin embargo, hay una distinción importante.
Pese a su nombre, Full Self-Driving (Supervised) no es actualmente un sistema completamente autónomo. Tesla indica expresamente que las funciones activadas requieren supervisión activa y no convierten el vehículo en autónomo.
La apuesta tecnológica de Tesla a largo plazo está clara:
Si los humanos pueden conducir principalmente mediante la vista, una IA suficientemente capaz quizá pueda hacer algo parecido algún día, o incluso hacerlo mejor.
¿Por qué Waymo utiliza LiDAR?
Waymo sigue otro enfoque.
En lugar de pedir a un solo tipo de sensor que lo comprenda todo, su sistema combina diferentes formas de observar el mundo.
Según Waymo, su Driver utiliza un conjunto integrado de sensores: el LiDAR genera una imagen tridimensional y las cámaras ofrecen visión de 360 grados.
El LiDAR emite millones de pulsos láser y mide sus reflejos. Las cámaras ayudan a identificar semáforos, obras y otros elementos de la carretera.
Este concepto es importante.
Una cámara puede responder muy bien a:
¿Qué estoy viendo?
El LiDAR resulta especialmente útil para responder a:
¿Dónde está exactamente?
El radar puede añadir otro tipo de información valiosa sobre objetos y movimiento.
Esa combinación se conoce como fusión de sensores.
¿Qué es la fusión de sensores?
Combina información de varios sensores para comprender mejor el entorno.
Imagina un coche autónomo circulando de noche bajo una lluvia intensa.
Una cámara podría tener problemas con los reflejos, las gotas o el bajo contraste.
Otro sensor quizá siga aportando información útil sobre los objetos cercanos.
El objetivo no es necesariamente encontrar un sensor individual perfecto.
Es evitar que la debilidad de un sensor se convierta en la de todo el vehículo.
Esto importa especialmente porque los vehículos autónomos afrontan situaciones raras e imprevisibles, conocidas como casos límite.
Entre ellas pueden estar:
- un peatón parcialmente oculto tras un vehículo,
- obras poco habituales,
- lluvia intensa o niebla,
- sol bajo y muy intenso,
- restos u objetos en la calzada,
- vehículos de formas inusuales,
- marcas de carril provisionales,
- o comportamientos humanos inesperados.
Ninguna tecnología de sensores es perfecta en todas las situaciones.
Por eso importa la redundancia.
Mobileye plantea una tercera vía
El sector no se divide únicamente entre Tesla y Waymo.
Mobileye ha desarrollado otra arquitectura llamada **True Redundancy**.
En lugar de hacer que todos los sensores dependan por completo de un único sistema conjunto de percepción, Mobileye describe canales separados.
Uno puede utilizar cámaras y el otro radar y LiDAR.
La idea es que ambos comprendan el entorno de forma independiente antes de que el sistema de conducción utilice sus datos.
Esto crea una interesante vía intermedia.
Las cámaras siguen siendo muy importantes.
Pero los sensores adicionales ofrecen una segunda forma de comprobar la realidad.
Ventajas de las cámaras para la conducción autónoma
Los sistemas con cámaras presentan varias ventajas importantes.
1. Las cámaras son relativamente baratas
Las cámaras para automóviles pueden fabricarse a enorme escala.
Reducir el hardware costoso podría llevar tecnología autónoma avanzada a muchos más vehículos.
2. Las cámaras captan información visual abundante
El LiDAR puede detectar que hay un objeto en un punto determinado.
Las cámaras identifican de forma más natural información visual como:
- el color de los semáforos,
- las señales,
- las líneas de carril,
- los gestos con las manos,
- las luces de freno,
- las marcas viales,
- y muchas otras pistas del contexto.
3. La visión por IA mejora rápidamente
La IA moderna puede extraer mucho más de un vídeo que los sistemas tradicionales de visión artificial.
Cada vez se pueden estimar mejor la profundidad, el movimiento, la categoría de los objetos y sus trayectorias futuras a partir de cámaras.
4. Las cámaras aprovechan la escala de los datos
Millones de vehículos con cámaras pueden generar potencialmente un enorme flujo de situaciones reales de conducción.
Esos ejemplos sirven para entrenar sistemas de IA cada vez más capaces.
Esta escalabilidad es uno de los argumentos más sólidos a favor de la conducción autónoma centrada en cámaras.
Ventajas del LiDAR para la conducción autónoma
El LiDAR tiene otras fortalezas.
1. Medición directa de profundidad
En vez de estimar la distancia solo con imágenes, el LiDAR la mide directamente mediante luz láser reflejada.
2. Geometría 3D detallada
El LiDAR aporta información espacial precisa sobre vehículos, peatones, edificios y otros obstáculos.
3. No depende de imágenes convencionales con luz visible
Como emite sus propios pulsos láser, percibe el mundo de forma distinta a una cámara convencional.
Eso puede aportar información adicional valiosa cuando empeora la visibilidad.
4. Redundancia
Quizá la ventaja principal no sea el LiDAR en sí.
Es contar con otro método de percepción cuando un sensor tiene incertidumbre.
Esa redundancia puede ser muy valiosa en sistemas críticos para la seguridad.
¿Cuáles son los puntos débiles del LiDAR?
El LiDAR no es mágico.
También afronta dificultades.
Sus sensores añaden hardware, requisitos de integración, necesidades de cálculo y costes.
La lluvia, la niebla o las partículas en suspensión también pueden afectar a la percepción óptica.
Por eso los fabricantes necesitan algoritmos sofisticados que separen las mediciones útiles del ruido.
La comparación no debería reducirse a:
El LiDAR funciona y las cámaras no.
Ambas tecnologías tienen fortalezas y debilidades.
La cuestión es si la información adicional del LiDAR justifica el hardware y la complejidad añadidos.
¿Cuáles son los puntos débiles de conducir solo con cámaras?
Los sistemas con cámaras afrontan otro problema.
Su rendimiento depende directamente de la información visual que llega a la cámara.
La lluvia intensa, la suciedad, el deslumbramiento, la oscuridad, la nieve o una lente tapada pueden reducir la calidad de imagen.
La IA puede compensar algunas limitaciones.
Pero en un sistema crítico para la seguridad importa qué sucede cuando la IA no está segura.
Los humanos afrontan el mismo problema.
Cuando no ves bien a través del parabrisas, disminuye tu capacidad para conducir con seguridad.
Un vehículo autónomo necesita, por tanto, una visión extraordinariamente robusta u otra fuente de información que compense sus limitaciones.
LiDAR o cámaras: ¿qué es mejor?
Todavía no existe un ganador universal.
En los sistemas actuales muy automatizados o sin conductor, usar varios tipos de sensores aporta una ventaja técnica importante: redundancia.
Cámaras, LiDAR y radar permiten observar un mismo entorno de formas fundamentalmente distintas.
Esto explica las arquitecturas sofisticadas con múltiples sensores utilizadas en sistemas sin conductor.
Pero las cámaras tienen una ventaja igual de importante:
la escala.
Si la IA llega a permitir una conducción extremadamente fiable basada sobre todo en cámaras baratas, desplegar tecnología autónoma en millones de coches convencionales podría ser mucho más sencillo y económico.
Por eso este debate es tan relevante.
La elección de sensores puede influir en los costes de despliegue, pero es solo un factor. El software, la validación, las condiciones de funcionamiento y la regulación también determinan si un sistema puede ampliarse con seguridad.
¿Acabará desapareciendo el LiDAR?
Es posible.
Pero está lejos de ser seguro.
La visión por IA puede seguir mejorando, aunque el ritmo y las implicaciones para la seguridad siguen siendo inciertos.
Al mismo tiempo, el LiDAR y el radar también mejoran.
Los sensores pueden ser más pequeños, baratos y capaces.
El futuro no tiene por qué ser necesariamente LiDAR contra cámaras.
Quizá el mejor vehículo autónomo utilice toda la información disponible cuando la mejora de seguridad lo justifique.
Existe otra posibilidad.
A medida que la IA mejore, los coches podrían utilizar sobre todo cámaras en condiciones normales y otros sensores como sistemas de seguridad independientes.
Es decir, los sensores podrían servir menos para la percepción básica y más para verificar lo que la IA cree ver.
El verdadero debate sobre conducción autónoma va más allá del LiDAR y las cámaras
Lo más interesante de esta disputa tecnológica no es el sensor en sí.
Es la filosofía que hay detrás.
Un enfoque plantea:
Con suficientes datos visuales e inteligencia, la IA puede aprender a comprender la carretera.
El otro sostiene:
Para una máquina responsable de vidas humanas, una sola forma de percibir el mundo quizá nunca sea suficiente.
Tesla contribuye a poner a prueba la primera idea a enorme escala.
Waymo y otros desarrolladores muestran las posibilidades de los sistemas multisensor muy integrados.
Empresas como Mobileye estudian arquitecturas en las que distintos sistemas verifican el entorno de manera independiente.
La tecnología sigue evolucionando.
Pero una pregunta será decisiva:
¿Puede la IA ser tan fiable que los coches autónomos necesiten menos sentidos que los humanos, o las máquinas más seguras necesitarán más?
Preguntas frecuentes
¿Es mejor el LiDAR que las cámaras para los coches autónomos?
El LiDAR destaca al medir distancias y generar información tridimensional precisa. Las cámaras aportan más información visual, como colores, señales y semáforos. En conducción autónoma suelen complementarse, en lugar de sustituirse directamente.
¿Tesla utiliza LiDAR?
Tesla sigue una estrategia centrada en la visión y utiliza ampliamente IA basada en cámaras.
¿Waymo utiliza LiDAR?
Sí. El sistema autónomo de Waymo combina LiDAR con cámaras y otras tecnologías de detección.
¿Puede un coche autónomo funcionar solo con cámaras?
Los sistemas avanzados de asistencia pueden realizar muchas tareas mediante cámaras e IA. Sin embargo, una solución exclusivamente visual debe afrontar malas condiciones de visibilidad e incertidumbre sin apoyarse en otra modalidad de percepción.
¿Por qué los coches autónomos utilizan varios sensores?
Los sensores tienen distintas fortalezas y modos de fallo. Combinar cámaras, LiDAR y radar puede aportar información complementaria y redundancia.
¿Cuál es el futuro del LiDAR y los vehículos autónomos?
Podría basarse en combinaciones cada vez más sofisticadas de IA, cámaras, radar y LiDAR, en lugar de que una tecnología sustituya por completo a las demás.