LiDAR ou caméras : quelle solution pour les voitures autonomes ?
Mis à jour le:
Traduit de l’original ; les chiffres et les sources ont été conservés. Lire l’original →
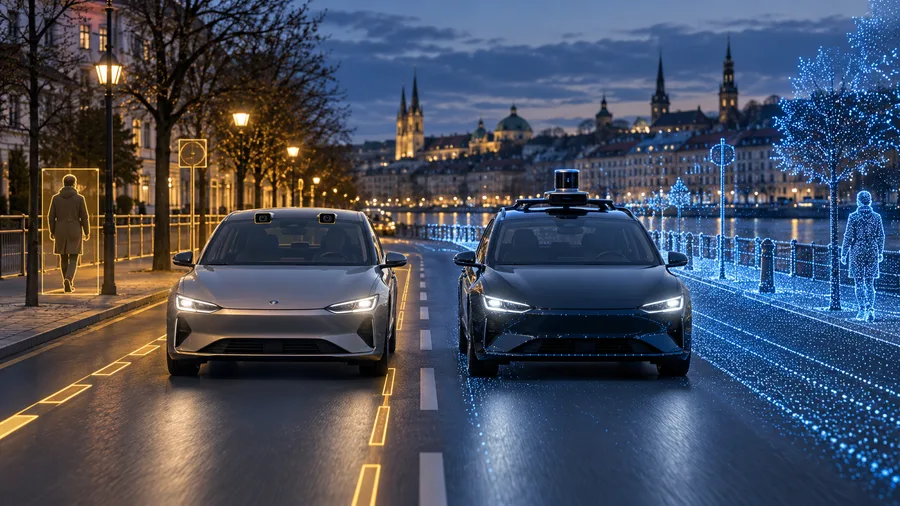
Imaginez deux voitures autonomes approchant le même piéton sur une route sombre.
L’une observe le monde grâce à des caméras et à l’intelligence artificielle.
L’autre émet des millions d’impulsions laser invisibles et mesure son environnement en trois dimensions.
Les deux véhicules peuvent identifier le même piéton.
Mais ils ne perçoivent pas le monde de la même manière.
Cette différence est au cœur d’un grand débat technique sur la conduite autonome : LiDAR ou caméras.
Tesla mise fortement sur la vision par ordinateur à partir de caméras. Des développeurs de systèmes sans conducteur comme Waymo associent LiDAR, caméras et autres capteurs.
Quelle approche est donc la meilleure ?
La réponse pourrait déterminer la conception des véhicules autonomes et la vitesse de déploiement mondial de voitures réellement sans conducteur.
Qu’est-ce que le LiDAR ?
LiDAR signifie Light Detection and Ranging, soit détection et mesure de distance par la lumière.
Au lieu de simplement prendre des images, un capteur LiDAR émet des impulsions laser et mesure leur temps de retour.
Ces mesures permettent de calculer la distance entre le capteur et les objets environnants.
Des millions de mesures peuvent ensuite former une représentation tridimensionnelle de l’environnement.
Le LiDAR peut ainsi déterminer très précisément la géométrie et la position des objets autour du véhicule.
Il ne se contente pas, par exemple, de reconnaître une personne au bord de la route : il renseigne précisément sa position dans l’espace.
Un article de recherche publié en 2025 dans *Nature Reviews Electrical Engineering* résume la différence : les caméras apportent un contexte visuel riche, tandis que le LiDAR fournit de précieuses informations de profondeur.
Cette distinction est essentielle à la conduite autonome.
Comment fonctionnent les caméras des voitures autonomes ?
Les caméras fonctionnent autrement.
Elles captent des informations visuelles, un peu comme les yeux humains.
Elles voient les marquages, feux, véhicules, piétons, panneaux et d’innombrables autres détails.
Des systèmes d’IA modernes analysent ensuite ces images pour comprendre l’environnement.
L’avantage est considérable.
Les capteurs photographiques sont relativement économiques, compacts et déjà produits à très grande échelle.
La difficulté est qu’une image plane ne contient pas directement les mêmes mesures tridimensionnelles de distance que le LiDAR.
L’IA doit donc déduire la profondeur.
Les réseaux neuronaux modernes y parviennent en analysant plusieurs caméras, les mouvements entre les images et les motifs appris à partir de grandes quantités de données routières.
Tesla est peut-être le défenseur le plus connu de cette approche.
Les systèmes de perception par caméra peuvent utiliser des réseaux neuronaux pour détecter les objets, segmenter l’image et estimer la profondeur. Plusieurs caméras peuvent aussi alimenter une représentation de la route.
Cela correspond à une philosophie radicalement différente.
Tesla parie en substance sur le fait qu’une meilleure IA peut compenser une moindre diversité de capteurs.
Tesla Vision ou LiDAR
L’approche de Tesla a fait du débat Tesla Vision ou LiDAR une question majeure de la conduite autonome.
Tesla privilégie la perception par caméra. Le matériel et les fonctions disponibles varient selon la configuration du véhicule, le logiciel et la région.
Son système Full Self-Driving actuel utilise lui aussi des caméras embarquées pour observer l’environnement.
Tesla décrit des caméras offrant une vue à 360 degrés, dont les images sont traitées par l’IA. La surveillance du conducteur reste obligatoire.
Une distinction importante s’impose toutefois.
Malgré son nom, Full Self-Driving (Supervised) n’est actuellement pas un système entièrement autonome. Tesla précise que les fonctions activées exigent une surveillance active du conducteur et ne rendent pas le véhicule autonome.
Le pari technique de Tesla à long terme reste néanmoins clair :
Si l’être humain conduit principalement grâce à la vision, une IA suffisamment performante pourrait un jour en faire autant, voire mieux.
Pourquoi Waymo utilise-t-il le LiDAR ?
Waymo adopte une autre approche.
Son système autonome ne demande pas à un seul type de capteur de tout comprendre : il combine plusieurs façons d’observer le monde.
Selon Waymo, son Driver utilise un ensemble intégré de capteurs : le LiDAR représente l’environnement en trois dimensions et les caméras offrent une vue à 360 degrés.
Le LiDAR émet des millions d’impulsions laser et mesure leurs réflexions. Les caméras aident notamment à identifier les feux, travaux et autres éléments routiers.
C’est un principe important.
Une caméra peut très bien répondre à la question :
Qu’est-ce que je regarde ?
Le LiDAR est particulièrement utile pour répondre à :
Où est-ce exactement ?
Le radar peut encore apporter d’autres informations utiles sur les objets et leurs mouvements.
Cette combinaison s’appelle la fusion de capteurs.
Qu’est-ce que la fusion de capteurs ?
Elle associe les informations de plusieurs capteurs pour mieux comprendre l’environnement.
Imaginez une voiture autonome roulant de nuit sous une forte pluie.
Une caméra peut être gênée par l’éblouissement, les gouttes ou un contraste réduit.
Un autre capteur peut continuer à fournir des informations utiles sur les objets alentour.
L’objectif n’est pas nécessairement de trouver un capteur parfait.
Il est d’éviter que la faiblesse d’un capteur devienne celle du véhicule entier.
C’est essentiel, car les véhicules autonomes doivent gérer des situations rares et imprévisibles, appelées cas limites.
Il peut s’agir :
- d’un piéton partiellement caché derrière un véhicule,
- de travaux inhabituels,
- de fortes pluies ou de brouillard,
- d’un soleil bas et éblouissant,
- de débris sur la chaussée,
- de véhicules aux formes inhabituelles,
- de marquages temporaires,
- ou de comportements humains inattendus.
Aucune technologie de capteur n’est parfaite dans toutes les situations.
D’où l’importance de la redondance.
Mobileye adopte une troisième approche
Le secteur ne se résume pas à Tesla et Waymo.
Mobileye a développé une autre architecture, appelée **True Redundancy**.
Au lieu de faire dépendre tous les capteurs d’un seul système de perception commun, Mobileye décrit des canaux de perception séparés.
L’un utilise des caméras, l’autre du radar et du LiDAR.
L’idée est que les deux comprennent l’environnement indépendamment avant que le système de conduite autonome utilise leurs informations.
Cela crée une voie intermédiaire intéressante.
Les caméras restent essentielles.
Mais les capteurs supplémentaires apportent un second moyen de vérifier la réalité.
Les avantages des caméras pour la conduite autonome
Les systèmes à caméras présentent plusieurs avantages majeurs.
1. Les caméras sont relativement économiques
Les caméras automobiles se fabriquent à très grande échelle.
Réduire le matériel coûteux pourrait rendre la technologie autonome avancée accessible à beaucoup plus de véhicules.
2. Les caméras captent des informations visuelles riches
Le LiDAR peut indiquer qu’un objet se trouve à un endroit donné.
Les caméras identifient plus naturellement des éléments visuels comme :
- la couleur des feux,
- les panneaux,
- les lignes de voie,
- les gestes de la main,
- les feux stop,
- les marquages routiers,
- et bien d’autres indices contextuels.
3. La vision par IA progresse rapidement
L’IA moderne extrait bien plus d’informations des vidéos que les anciens systèmes de vision par ordinateur.
La profondeur, le mouvement, la catégorie des objets et leurs trajectoires futures peuvent de mieux en mieux être estimés à partir des caméras.
4. Les caméras profitent de l’abondance des données
Des millions de véhicules équipés de caméras peuvent potentiellement fournir un immense flux de situations routières réelles.
Ces exemples servent à entraîner des IA toujours plus performantes.
Cette capacité à changer d’échelle est un argument fort en faveur d’une conduite autonome centrée sur les caméras.
Les avantages du LiDAR pour la conduite autonome
Le LiDAR possède d’autres atouts.
1. Une mesure directe de la profondeur
Au lieu d’estimer la distance uniquement à partir d’images, le LiDAR la mesure directement grâce à la lumière laser réfléchie.
2. Une géométrie 3D détaillée
Le LiDAR fournit des informations spatiales précises sur les véhicules, piétons, bâtiments et autres obstacles.
3. Il ne dépend pas d’images classiques en lumière visible
Comme il émet activement des impulsions laser, le LiDAR perçoit le monde autrement qu’une caméra classique.
Cela peut fournir des informations supplémentaires précieuses lorsque la visibilité se dégrade.
4. La redondance
L’avantage principal n’est peut-être pas le LiDAR lui-même.
C’est de disposer d’une autre méthode de perception lorsqu’un capteur devient incertain.
Pour les systèmes critiques pour la sécurité, cette redondance peut être très précieuse.
Quelles sont les faiblesses du LiDAR ?
Le LiDAR n’est pas magique.
Cette technologie rencontre elle aussi des difficultés.
Les capteurs LiDAR ajoutent du matériel, des contraintes d’intégration, des besoins de calcul et des coûts.
La pluie, le brouillard et les particules en suspension peuvent aussi perturber la perception optique.
Les fabricants ont donc besoin d’algorithmes sophistiqués pour séparer les mesures utiles du bruit.
Il ne faut donc pas résumer la comparaison à :
Le LiDAR fonctionne, les caméras non.
Les deux technologies ont des forces et des faiblesses.
La question est de savoir si l’information supplémentaire du LiDAR justifie le matériel et la complexité qu’il ajoute.
Quelles sont les faiblesses d’une conduite fondée uniquement sur les caméras ?
Les systèmes à caméras font face à un autre problème.
Leurs performances dépendent directement de l’information visuelle qui atteint la caméra.
Pluie forte, saleté, éblouissement, obscurité, neige ou objectif obstrué peuvent dégrader les images.
L’IA peut compenser certaines limites.
Mais, dans un système critique pour la sécurité, il faut savoir ce qui se passe lorsque l’IA devient incertaine.
Les humains rencontrent le même problème.
Lorsque l’on voit mal à travers le pare-brise, on conduit moins sûrement.
Un véhicule autonome a donc besoin d’une vision exceptionnellement robuste ou d’une autre source d’information pour compenser.
LiDAR ou caméras : quelle solution est la meilleure ?
Il n’existe pas encore de vainqueur universel.
Pour les systèmes actuels très automatisés ou sans conducteur, plusieurs types de capteurs offrent un avantage technique important : la redondance.
Caméras, LiDAR et radar permettent d’observer un même environnement de façons fondamentalement différentes.
Cela explique les architectures sophistiquées à plusieurs capteurs utilisées pour la conduite sans conducteur.
Mais les caméras ont un avantage tout aussi important :
le passage à l’échelle.
Si l’IA permet un jour une conduite extrêmement fiable surtout à partir de caméras peu coûteuses, la technologie autonome pourrait devenir bien plus simple et économique à déployer dans des millions de voitures ordinaires.
C’est pourquoi ce débat compte autant.
Le choix des capteurs peut influencer les coûts de déploiement, mais ce n’est qu’un facteur. Logiciels, validation, conditions d’utilisation et réglementation déterminent aussi si un système peut se déployer en sécurité.
Le LiDAR finira-t-il par disparaître ?
C’est possible.
Mais rien ne le garantit.
La vision par IA pourrait encore progresser, mais le rythme et les conséquences pour la sécurité restent incertains.
En parallèle, le LiDAR et le radar progressent eux aussi.
Les capteurs peuvent devenir plus petits, moins chers et plus performants.
L’avenir ne se résume donc pas forcément à LiDAR contre caméras.
Le meilleur véhicule autonome utilisera peut-être toutes les informations disponibles lorsque le bénéfice de sécurité le justifie.
Une autre possibilité existe.
Avec une IA plus performante, les voitures pourraient surtout utiliser les caméras en conduite normale et d’autres capteurs comme systèmes de sécurité indépendants.
Les capteurs serviraient alors moins à la perception de base qu’à vérifier ce que l’IA croit voir.
Le véritable enjeu de la conduite autonome dépasse LiDAR contre caméras
Le plus intéressant dans cette compétition technique n’est pas le capteur lui-même.
C’est la philosophie qui le sous-tend.
Une approche affirme :
Avec assez de données visuelles et d’intelligence, l’IA peut apprendre à comprendre la route.
L’autre répond :
Pour une machine responsable de vies humaines, une seule façon de percevoir le monde ne suffira peut-être jamais.
Tesla contribue à tester la première idée à très grande échelle.
Waymo et d’autres développeurs montrent les possibilités de systèmes multicapteurs fortement intégrés.
Mobileye et d’autres entreprises explorent des architectures où plusieurs systèmes vérifient l’environnement indépendamment.
La technologie continue d’évoluer.
Mais une question reste déterminante :
L’IA deviendra-t-elle assez fiable pour que les voitures autonomes aient besoin de moins de sens que les humains, ou les machines les plus sûres en auront-elles davantage ?
Questions fréquentes
Le LiDAR est-il meilleur que les caméras pour les voitures autonomes ?
Le LiDAR excelle dans la mesure de distance et les informations tridimensionnelles précises. Les caméras fournissent davantage d’informations visuelles, comme les couleurs, panneaux et feux. En conduite autonome, ces technologies sont souvent complémentaires plutôt qu’interchangeables.
Tesla utilise-t-il le LiDAR ?
Tesla poursuit une stratégie centrée sur la vision et utilise largement l’IA alimentée par des caméras.
Waymo utilise-t-il le LiDAR ?
Oui. Le système autonome de Waymo associe LiDAR, caméras et autres technologies de détection.
Une voiture autonome peut-elle fonctionner uniquement avec des caméras ?
Des systèmes avancés d’aide à la conduite peuvent accomplir de nombreuses tâches avec des caméras et de l’IA. Une approche exclusivement visuelle doit toutefois gérer les mauvaises conditions de visibilité et l’incertitude sans autre modalité de perception.
Pourquoi les voitures autonomes utilisent-elles plusieurs capteurs ?
Les capteurs ont des atouts et des modes de défaillance différents. Associer caméras, LiDAR et radar peut apporter des informations complémentaires et de la redondance.
Quel avenir pour le LiDAR et les véhicules autonomes ?
L’avenir pourrait reposer sur des combinaisons toujours plus sophistiquées d’IA, de caméras, de radar et de LiDAR, plutôt que sur le remplacement complet d’une technologie par une autre.