LiDAR o telecamere: cosa è meglio per le auto a guida autonoma?
Aggiornato il:
Tradotto dall’originale; cifre e fonti sono state mantenute. Leggi l’originale →
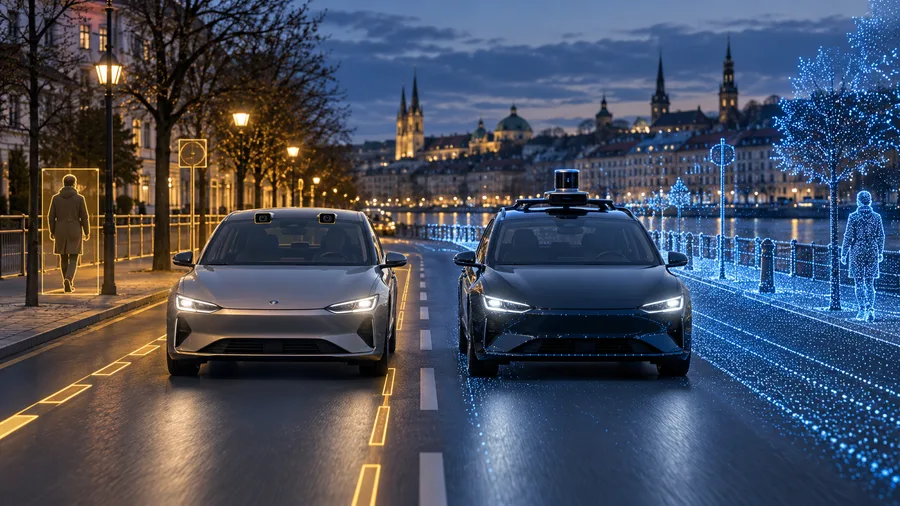
Immagina due auto autonome che si avvicinano allo stesso pedone su una strada buia.
Una osserva il mondo attraverso telecamere e intelligenza artificiale.
L’altra emette milioni di impulsi laser invisibili e misura l’ambiente in tre dimensioni.
Entrambi i veicoli possono identificare lo stesso pedone.
Ma percepiscono il mondo in modi diversi.
Questa differenza è al centro di un grande dibattito sulla guida autonoma: LiDAR o telecamere.
Tesla punta molto sulla visione artificiale basata sulle telecamere. Aziende come Waymo, che sviluppano sistemi senza conducente, combinano LiDAR, telecamere e altri sensori.
Quale approccio è migliore?
La risposta potrebbe determinare come saranno costruiti i veicoli autonomi e quanto rapidamente si diffonderanno nel mondo auto davvero senza conducente.
Che cos’è il LiDAR?
LiDAR significa Light Detection and Ranging, cioè rilevamento e misurazione della distanza mediante la luce.
Anziché limitarsi a catturare immagini, un sensore LiDAR emette impulsi laser e misura il tempo necessario al loro ritorno.
Queste misure permettono di calcolare la distanza tra il sensore e gli oggetti circostanti.
Milioni di misurazioni possono formare una rappresentazione tridimensionale dell’ambiente.
Il LiDAR può quindi determinare con grande precisione la geometria e la posizione degli oggetti intorno al veicolo.
Per esempio, non si limita a riconoscere una persona a bordo strada: fornisce informazioni dettagliate sulla sua posizione esatta nello spazio.
Un contributo scientifico pubblicato nel 2025 su *Nature Reviews Electrical Engineering* chiarisce la distinzione: le telecamere forniscono molto contesto, il LiDAR preziose informazioni sulla profondità.
Questa distinzione è cruciale per la guida autonoma.
Come funzionano le telecamere nelle auto autonome?
Le telecamere funzionano diversamente.
Raccolgono informazioni visive in modo simile agli occhi umani.
Vedono segnaletica, semafori, veicoli, pedoni, cartelli e innumerevoli altri dettagli.
I moderni sistemi di IA analizzano poi le immagini per comprendere l’ambiente.
Il vantaggio è notevole.
I sensori delle telecamere sono relativamente economici, compatti e già prodotti su vastissima scala.
La difficoltà è che un’immagine piatta non contiene direttamente le stesse misure tridimensionali della distanza offerte dal LiDAR.
L’IA deve quindi dedurre la profondità.
Le reti neurali moderne lo fanno analizzando più telecamere, movimenti tra fotogrammi e schemi appresi da grandi quantità di dati di guida.
Tesla è forse il sostenitore più noto di questo approccio.
I sistemi di percezione visiva possono usare reti neurali per rilevare oggetti, segmentare immagini e stimare la profondità. I dati di più telecamere possono anche formare una rappresentazione dell’ambiente stradale.
Ne deriva una filosofia radicalmente diversa.
Tesla scommette, in sostanza, che un’IA migliore possa compensare l’uso di meno tipi di sensori.
Tesla Vision e LiDAR a confronto
L’approccio di Tesla ha reso il confronto Tesla Vision e LiDAR centrale nel dibattito sulla guida autonoma.
Tesla privilegia la percezione mediante telecamere. Hardware e funzioni disponibili variano per configurazione del veicolo, software e regione.
Anche l’attuale sistema Full Self-Driving utilizza telecamere a bordo per osservare l’ambiente.
Tesla descrive telecamere con visione a 360 gradi, le cui immagini vengono elaborate dall’IA. Rimane obbligatoria la supervisione del conducente.
Esiste però una distinzione importante.
Nonostante il nome, Full Self-Driving (Supervised) non è attualmente un sistema completamente autonomo. Tesla precisa che le funzioni attive richiedono supervisione costante e non rendono il veicolo autonomo.
La scommessa tecnologica di Tesla nel lungo periodo è comunque chiara:
Se gli esseri umani guidano soprattutto grazie alla vista, un’IA sufficientemente capace potrebbe un giorno fare qualcosa di simile, forse anche meglio.
Perché Waymo usa il LiDAR?
Waymo segue un altro approccio.
Anziché affidare tutta la comprensione a un solo tipo di sensore, il suo sistema combina diversi modi di osservare il mondo.
Secondo Waymo, il Driver utilizza un insieme integrato di sensori: il LiDAR rappresenta l’ambiente in tre dimensioni e le telecamere offrono una visione a 360 gradi.
Il LiDAR emette milioni di impulsi laser e ne misura le riflessioni. Le telecamere aiutano a riconoscere semafori, cantieri e altri elementi della strada.
È un concetto importante.
Una telecamera può rispondere molto bene alla domanda:
Che cosa sto guardando?
Il LiDAR è particolarmente utile per rispondere a:
Dove si trova esattamente?
Il radar può aggiungere altre informazioni preziose su oggetti e movimento.
Questa combinazione si chiama fusione dei sensori.
Che cos’è la fusione dei sensori?
Combina informazioni provenienti da più sensori per comprendere meglio l’ambiente.
Immagina un’auto autonoma che viaggia di notte sotto una pioggia intensa.
Una telecamera potrebbe essere ostacolata da abbagliamento, gocce o contrasto ridotto.
Un altro sensore potrebbe continuare a fornire informazioni utili sugli oggetti circostanti.
L’obiettivo non è necessariamente trovare il sensore perfetto.
È impedire che la debolezza di un sensore diventi quella dell’intero veicolo.
Questo conta soprattutto perché i veicoli autonomi devono affrontare situazioni rare e imprevedibili, dette casi limite.
Per esempio:
- un pedone parzialmente nascosto dietro un veicolo,
- cantieri insoliti,
- pioggia intensa o nebbia,
- sole basso e abbagliante,
- detriti sulla strada,
- veicoli dalle forme insolite,
- segnaletica di corsia temporanea,
- o comportamenti umani inattesi.
Nessuna tecnologia di rilevamento è perfetta in ogni situazione.
Ecco perché conta la ridondanza.
Mobileye sceglie una terza strada
Il settore non si divide soltanto tra Tesla e Waymo.
Mobileye ha sviluppato un’altra architettura, chiamata **True Redundancy**.
Invece di rendere tutti i sensori completamente dipendenti da un unico sistema di percezione, Mobileye descrive canali separati.
Uno può usare telecamere, l’altro radar e LiDAR.
L’idea è che entrambi comprendano l’ambiente autonomamente prima che il sistema di guida ne utilizzi le informazioni.
Si crea così un’interessante via intermedia.
Le telecamere restano essenziali.
Ma i sensori aggiuntivi offrono un secondo modo per verificare la realtà.
I vantaggi delle telecamere per la guida autonoma
I sistemi basati su telecamere hanno diversi vantaggi importanti.
1. Le telecamere sono relativamente economiche
Le telecamere automobilistiche possono essere prodotte su scala enorme.
Ridurre l’hardware costoso potrebbe portare tecnologie autonome avanzate su molti più veicoli.
2. Le telecamere acquisiscono informazioni visive ricche
Il LiDAR può rilevare che un oggetto occupa una certa posizione.
Le telecamere identificano più naturalmente informazioni visive come:
- i colori dei semafori,
- i cartelli,
- le linee di corsia,
- i gesti delle mani,
- le luci dei freni,
- la segnaletica orizzontale,
- e molti altri indizi contestuali.
3. La visione tramite IA migliora rapidamente
L’IA moderna estrae dai video molte più informazioni rispetto ai tradizionali sistemi di visione artificiale.
Profondità, movimento, categorie degli oggetti e traiettorie future possono essere stimati sempre meglio dai dati delle telecamere.
4. Le telecamere sfruttano la scala dei dati
Milioni di veicoli dotati di telecamere possono potenzialmente generare un enorme flusso di esempi reali di guida.
Questi esempi servono ad addestrare sistemi di IA sempre più potenti.
La scalabilità è uno degli argomenti più forti a favore della guida autonoma centrata sulle telecamere.
I vantaggi del LiDAR per la guida autonoma
Il LiDAR ha altri punti di forza.
1. Misurazione diretta della profondità
Anziché stimare la distanza solo dalle immagini, il LiDAR la misura direttamente con la luce laser riflessa.
2. Geometria 3D dettagliata
Il LiDAR fornisce informazioni spaziali precise su veicoli, pedoni, edifici e altri ostacoli.
3. Non dipende dalle normali immagini in luce visibile
Emettendo attivamente impulsi laser, il LiDAR percepisce il mondo diversamente da una telecamera convenzionale.
Ciò può fornire informazioni aggiuntive preziose quando la visibilità peggiora.
4. Ridondanza
Forse il vantaggio più importante non è il LiDAR in sé.
È avere un altro metodo di percezione quando un sensore diventa incerto.
Nei sistemi critici per la sicurezza, questa ridondanza può essere molto preziosa.
Quali sono i punti deboli del LiDAR?
Il LiDAR non fa miracoli.
Anche questa tecnologia affronta difficoltà.
I sensori LiDAR aggiungono hardware, esigenze di integrazione, potenza di calcolo e costi.
Pioggia, nebbia e particelle sospese possono influenzare anche il rilevamento ottico.
Servono quindi algoritmi sofisticati per separare le misure utili dal rumore.
Il confronto non dovrebbe ridursi a:
Il LiDAR funziona e le telecamere no.
Entrambe le tecnologie hanno pregi e difetti.
La domanda è se l’informazione aggiuntiva del LiDAR giustifichi hardware e complessità supplementari.
Quali sono i limiti della guida con sole telecamere?
I sistemi a telecamere affrontano un problema diverso.
Le prestazioni dipendono direttamente dall’informazione visiva che raggiunge la telecamera.
Pioggia intensa, sporco, abbagliamento, buio, neve o un obiettivo ostruito possono ridurre la qualità delle immagini.
L’IA può compensare alcuni limiti.
Ma in un sistema critico per la sicurezza conta cosa succede quando l’IA diventa incerta.
Gli esseri umani affrontano lo stesso problema.
Se si vede male attraverso il parabrezza, la capacità di guidare in sicurezza diminuisce.
Un veicolo autonomo necessita quindi di una visione eccezionalmente robusta o di un’altra fonte d’informazione che ne compensi i limiti.
LiDAR o telecamere: cosa è meglio?
Non esiste ancora un vincitore universale.
Per gli attuali sistemi altamente automatizzati e senza conducente, più tipi di sensori offrono un importante vantaggio tecnico: la ridondanza.
Telecamere, LiDAR e radar consentono al veicolo di osservare lo stesso ambiente in modi profondamente diversi.
Questo spiega le sofisticate architetture multisensore impiegate per la guida senza conducente.
Le telecamere hanno però un vantaggio altrettanto importante:
la scala.
Se l’IA consentirà un giorno una guida estremamente affidabile soprattutto tramite telecamere economiche, la tecnologia autonoma potrebbe diventare molto più semplice ed economica da diffondere su milioni di auto comuni.
Ecco perché questo dibattito è così importante.
La scelta dei sensori può influire sui costi, ma è solo un fattore. Software, validazione, condizioni operative e regole determinano anch’essi se il sistema può diffondersi in sicurezza.
Il LiDAR scomparirà prima o poi?
È possibile.
Ma non è affatto garantito.
La visione tramite IA potrebbe continuare a migliorare, ma tempi e conseguenze per la sicurezza restano incerti.
Nel frattempo migliorano anche LiDAR e radar.
I sensori possono diventare più piccoli, economici e capaci.
Il futuro non deve quindi essere necessariamente LiDAR contro telecamere.
Il veicolo autonomo migliore potrebbe semplicemente usare tutte le informazioni disponibili quando i vantaggi di sicurezza lo giustificano.
Esiste anche un’altra possibilità.
Con un’IA più capace, le auto potrebbero affidarsi soprattutto alle telecamere nella guida ordinaria, usando altri sensori come sistemi di sicurezza indipendenti.
I sensori servirebbero allora meno alla percezione di base e più a verificare ciò che l’IA crede di vedere.
La vera sfida della guida autonoma va oltre LiDAR e telecamere
L’aspetto più interessante di questa sfida non è il sensore in sé.
È la filosofia sottostante.
Un approccio sostiene:
Con abbastanza dati visivi e intelligenza, l’IA può imparare a capire la strada.
L’altro afferma:
Per una macchina responsabile di vite umane, un solo modo di percepire il mondo potrebbe non bastare mai.
Tesla contribuisce a sperimentare la prima idea su vasta scala.
Waymo e altri sviluppatori mostrano le possibilità di sistemi multisensore fortemente integrati.
Aziende come Mobileye esplorano architetture in cui diversi sistemi verificano l’ambiente in modo indipendente.
La tecnologia continua a evolversi.
Ma una domanda sarà decisiva:
L’IA può diventare tanto affidabile da far bastare alle auto autonome meno sensi di quelli umani, oppure le macchine più sicure ne richiederanno di più?
Domande frequenti
Il LiDAR è migliore delle telecamere per le auto autonome?
Il LiDAR eccelle nella misurazione delle distanze e nelle informazioni tridimensionali precise. Le telecamere offrono informazioni visive più ricche, come colori, cartelli e semafori. Nella guida autonoma le tecnologie sono spesso complementari, non sostituti diretti.
Tesla usa il LiDAR?
Tesla segue una strategia centrata sulla visione e utilizza ampiamente IA basata su telecamere.
Waymo usa il LiDAR?
Sì. Il sistema autonomo di Waymo combina LiDAR, telecamere e altre tecnologie di rilevamento.
Un’auto autonoma può funzionare con sole telecamere?
I sistemi avanzati di assistenza possono svolgere molte attività di guida con telecamere e IA. Gli approcci esclusivamente visivi devono però affrontare scarsa visibilità e incertezza senza affidarsi a un’altra modalità di percezione.
Perché le auto autonome usano più sensori?
I sensori hanno punti di forza e modalità di guasto diversi. Combinare telecamere, LiDAR e radar può fornire informazioni complementari e ridondanza.
Qual è il futuro del LiDAR e dei veicoli autonomi?
Potrebbe basarsi su combinazioni sempre più sofisticate di IA, telecamere, radar e LiDAR, anziché sulla sostituzione completa di una tecnologia con un’altra.