LiDAR versus camera’s: wat is beter voor zelfrijdende auto’s?
Bijgewerkt op:
Vertaald uit het origineel; cijfers en bronnen zijn behouden. Lees het origineel →
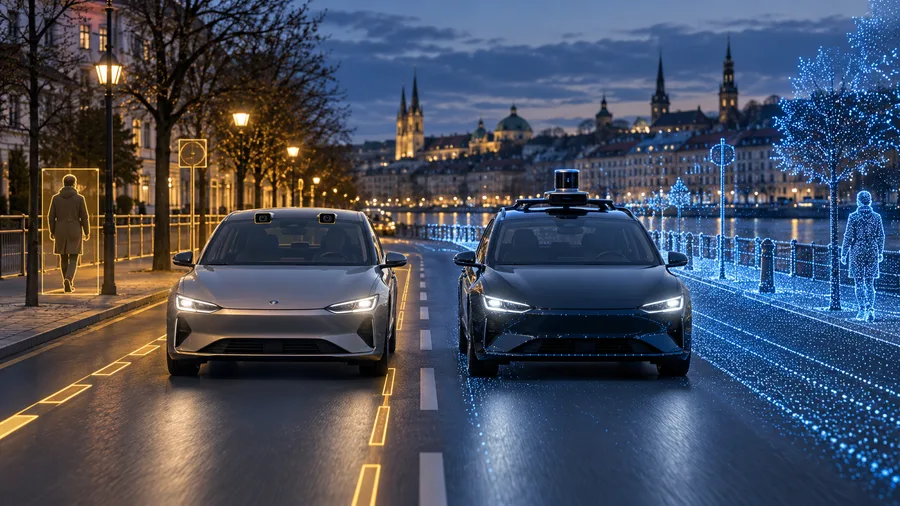
Stel je twee zelfrijdende auto’s voor die op een donkere weg dezelfde voetganger naderen.
De ene auto ziet de wereld via camera’s en kunstmatige intelligentie.
De andere stuurt miljoenen onzichtbare laserpulsen uit en meet de omgeving in drie dimensies.
Beide voertuigen kunnen dezelfde voetganger herkennen.
Maar ze nemen die wereld op een andere manier waar.
Dat verschil staat centraal in een van de grootste technologische discussies over autonoom rijden: LiDAR versus camera’s.
Tesla zet sterk in op computer vision met camera’s. Ontwikkelaars van bestuurderloze systemen, zoals Waymo, combineren LiDAR, camera’s en andere sensoren.
Welke aanpak is beter?
Het antwoord kan bepalen hoe autonome voertuigen worden gebouwd én hoe snel echt bestuurderloze auto’s wereldwijd kunnen worden ingezet.
Wat is LiDAR?
LiDAR staat voor Light Detection and Ranging, oftewel detectie en afstandsmeting met licht.
Een LiDAR-sensor maakt niet alleen beelden, maar stuurt laserpulsen de omgeving in en meet hoe lang het duurt voordat ze terugkeren.
Daarmee berekent het systeem de afstand tussen de sensor en objecten in de omgeving.
Miljoenen metingen kunnen samen een driedimensionale weergave van de omgeving vormen.
LiDAR kan zo de vorm en positie van objecten rond een voertuig zeer nauwkeurig bepalen.
Het systeem herkent bijvoorbeeld niet alleen een persoon langs de weg, maar levert ook gedetailleerde informatie over diens precieze positie in de driedimensionale ruimte.
Onderzoek uit 2025 in *Nature Reviews Electrical Engineering* beschrijft het kernverschil: camera’s leveren veel context, terwijl LiDAR waardevolle diepte-informatie geeft.
Dat onderscheid is cruciaal voor autonoom rijden.
Hoe werken camera’s in zelfrijdende auto’s?
Camera’s werken anders.
Ze leggen visuele informatie vast, vergelijkbaar met menselijke ogen.
Ze zien wegmarkeringen, verkeerslichten, voertuigen, voetgangers, borden en talloze andere details.
Moderne AI-systemen analyseren die beelden vervolgens om de omgeving te begrijpen.
Dat biedt een groot voordeel.
Camerasensoren zijn relatief goedkoop, compact en worden al op enorme schaal geproduceerd.
De uitdaging is dat een vlak camerabeeld niet vanzelf dezelfde rechtstreekse driedimensionale afstandsmetingen bevat als LiDAR.
AI moet diepte dus afleiden.
Moderne neurale netwerken doen dat aan de hand van meerdere camera’s, beweging tussen videobeelden en patronen die zijn geleerd uit grote hoeveelheden rijgegevens.
Tesla is wellicht de bekendste voorstander van deze aanpak.
Waarnemingssystemen met camera’s kunnen neurale netwerken gebruiken voor objectdetectie, segmentatie en diepteschatting. Beelden van meerdere camera’s kunnen samen een weergave van de verkeersomgeving vormen.
Daarachter zit een wezenlijk andere filosofie.
Tesla zet er feitelijk op in dat betere kunstmatige intelligentie het gebruik van minder soorten sensoren kan compenseren.
Tesla Vision versus LiDAR
Door Tesla’s aanpak is Tesla Vision versus LiDAR een belangrijk discussiepunt binnen autonoom rijden geworden.
Tesla legt de nadruk op camerawaarneming. Hardware en beschikbare functies verschillen per voertuigconfiguratie, software en regio.
Ook Tesla’s huidige Full Self-Driving-systeem gebruikt camera’s in de auto om de omgeving waar te nemen.
Tesla beschrijft camera’s die een beeld rondom de auto geven, waarna AI de beelden verwerkt. Toezicht door de bestuurder blijft verplicht.
Er is echter een belangrijk onderscheid.
Ondanks de naam is Full Self-Driving (Supervised) momenteel geen volledig autonoom systeem. Tesla vermeldt expliciet dat de beschikbare functies actief bestuurderstoezicht vereisen en de auto niet autonoom maken.
Tesla’s technologische inzet voor de lange termijn is niettemin duidelijk:
Als mensen vooral op zicht kunnen rijden, kan voldoende geavanceerde AI dat mogelijk ooit ook — en misschien zelfs beter.
Waarom gebruikt Waymo LiDAR?
Waymo kiest een andere aanpak.
Het autonome rijsysteem laat niet één soort sensor alles begrijpen, maar combineert verschillende manieren om de wereld waar te nemen.
Volgens Waymo gebruikt zijn Driver een geïntegreerde verzameling sensoren: LiDAR brengt de omgeving driedimensionaal in kaart, terwijl camera’s rondom zicht bieden.
LiDAR verstuurt miljoenen laserpulsen en meet hun reflecties. Camera’s helpen onder meer verkeerslichten, wegwerkzaamheden en andere kenmerken van de verkeersomgeving te herkennen.
Dit is een belangrijk uitgangspunt.
Een camera kan bijzonder goed antwoord geven op:
Waar kijk ik naar?
LiDAR helpt vooral bij de vraag:
Waar bevindt het zich precies?
Radar kan daar nog andere waardevolle informatie over objecten en beweging aan toevoegen.
De combinatie heet sensorfusie.
Wat is sensorfusie?
Sensorfusie combineert informatie van meerdere sensoren tot een vollediger beeld van de omgeving.
Stel je een autonome auto voor die ’s nachts door zware regen rijdt.
Een camera kan last hebben van verblinding, waterdruppels of minder contrast.
Een andere sensor kan ondertussen nog bruikbare informatie over objecten in de omgeving leveren.
Het doel is niet per se vaststellen welke losse sensor perfect is.
Het doel is voorkomen dat de zwakte van één sensor de zwakte van de hele auto wordt.
Dit is extra belangrijk omdat autonome voertuigen moeten omgaan met zeldzame, onvoorspelbare situaties, de zogenoemde edge cases.
Denk bijvoorbeeld aan:
- een voetganger die deels achter een voertuig schuilgaat,
- ongewone wegwerkzaamheden,
- zware regen of mist,
- fel laagstaand zonlicht,
- voorwerpen op de weg,
- ongebruikelijke voertuigvormen,
- tijdelijke rijstrookmarkeringen,
- of onverwacht menselijk gedrag.
Geen enkele sensortechnologie is in elke situatie perfect.
Daarom is redundantie belangrijk: meerdere systemen kunnen elkaar opvangen.
Mobileye kiest een derde aanpak
De sector bestaat overigens niet alleen uit de kampen Tesla en Waymo.
Mobileye heeft een andere architectuur ontwikkeld: **True Redundancy**.
Daarbij beschrijft Mobileye afzonderlijke waarnemingskanalen, in plaats van elke sensor volledig afhankelijk te maken van één gezamenlijk waarnemingssysteem.
Het ene kanaal gebruikt camera’s, het andere radar en LiDAR.
Het idee is dat beide systemen de omgeving zelfstandig begrijpen voordat het autonome rijsysteem hun informatie gebruikt.
Dat levert een interessante tussenvorm op.
Camera’s blijven zeer belangrijk.
Extra sensoren bieden daarnaast een tweede manier om de werkelijkheid te controleren.
Voordelen van camera’s voor autonoom rijden
Systemen met camera’s hebben meerdere belangrijke voordelen.
1. Camera’s zijn relatief goedkoop
Autocamera’s kunnen op enorme schaal worden geproduceerd.
Minder dure sensorhardware kan geavanceerde autonome technologie uiteindelijk voor veel meer voertuigen bereikbaar maken.
2. Camera’s leveren rijke visuele informatie
LiDAR kan vaststellen dat ergens een object staat.
Camera’s zijn juist geschikt om visuele informatie te herkennen, zoals:
- kleuren van verkeerslichten,
- borden,
- rijstrookmarkeringen,
- handgebaren,
- remlichten,
- wegmarkeringen,
- en allerlei andere aanwijzingen die context geven.
3. AI-beeldherkenning verbetert snel
Moderne AI kan veel meer informatie uit video halen dan traditionele systemen voor computer vision.
Diepte, beweging, objectcategorieën en toekomstige bewegingspaden zijn steeds beter uit cameragegevens af te leiden.
4. Camera’s groeien mee met de hoeveelheid data
Miljoenen voertuigen met camera’s kunnen in potentie een enorme stroom praktijkvoorbeelden uit het verkeer opleveren.
Daarmee kunnen steeds krachtigere AI-systemen worden getraind.
Die schaalbaarheid is een van de sterkste argumenten voor autonoom rijden waarbij camera’s centraal staan.
Voordelen van LiDAR voor autonoom rijden
LiDAR heeft andere sterke punten.
1. Rechtstreekse dieptemeting
LiDAR schat afstand niet alleen uit beelden, maar meet deze rechtstreeks met gereflecteerd laserlicht.
2. Gedetailleerde 3D-geometrie
LiDAR levert nauwkeurige ruimtelijke informatie over voertuigen, voetgangers, gebouwen en andere obstakels.
3. Niet afhankelijk van gewone beelden met zichtbaar licht
Omdat LiDAR zelf laserpulsen uitzendt, neemt het de wereld anders waar dan een gewone camera.
Bij moeilijke zichtomstandigheden kan dat waardevolle extra informatie opleveren.
4. Redundantie
Het belangrijkste voordeel is misschien niet LiDAR op zichzelf.
Het is de beschikbaarheid van een andere waarnemingsmethode wanneer een sensor onzeker wordt.
Voor systemen waarbij veiligheid cruciaal is, kan die redundantie zeer waardevol zijn.
Wat zijn de zwakke punten van LiDAR?
LiDAR is geen wondermiddel.
Ook deze technologie kent uitdagingen.
LiDAR voegt hardware, integratiewerk, rekenbehoefte en kosten toe.
Regen, mist en zwevende deeltjes kunnen bovendien de optische waarneming beïnvloeden.
Fabrikanten hebben daarom geavanceerde algoritmen nodig om bruikbare metingen van ruis te onderscheiden.
De vergelijking mag dus niet worden teruggebracht tot:
LiDAR werkt en camera’s niet.
Beide technologieën hebben sterke en zwakke punten.
De vraag is of LiDAR voldoende extra informatie oplevert om de bijkomende hardware en complexiteit te rechtvaardigen.
Wat zijn de zwakke punten van rijden met alleen camera’s?
Camerasystemen hebben een ander probleem.
Hun prestaties hangen rechtstreeks af van de visuele informatie die de camera bereikt.
Zware regen, vuil, verblinding, duisternis, sneeuw of een afgedekte lens kunnen de beeldkwaliteit verminderen.
AI kan een deel van die beperkingen opvangen.
Bij een veiligheidskritisch systeem is de vraag echter wat er gebeurt wanneer de AI onzeker wordt.
Mensen kennen hetzelfde probleem.
Als je door de voorruit niet goed kunt zien, neemt je vermogen om veilig te rijden af.
Een autonome auto heeft daarom een uitzonderlijk robuust camerasysteem nodig, of een andere informatiebron die tekortkomingen opvangt.
LiDAR versus camera’s: wat is beter?
Er is nog geen universele winnaar.
Voor de sterk geautomatiseerde en bestuurderloze systemen van nu bieden meerdere sensortypen een belangrijk technisch voordeel: redundantie.
Met camera’s, LiDAR en radar kan een voertuig dezelfde omgeving op wezenlijk verschillende manieren waarnemen.
Dat verklaart waarom systemen voor bestuurderloos rijden geavanceerde architecturen met meerdere sensoren gebruiken.
Camera’s hebben echter een even belangrijk voordeel:
schaal.
Als AI ooit uiterst betrouwbaar kan rijden met vooral goedkope camera’s, kan autonome technologie veel eenvoudiger en goedkoper inzetbaar worden in miljoenen gewone auto’s.
Daarom is deze discussie zo relevant.
De sensorkeuze beïnvloedt mogelijk de inzetkosten, maar is slechts één factor. Ook software, validatie, gebruiksomstandigheden en regelgeving bepalen of een systeem veilig kan opschalen.
Zal LiDAR uiteindelijk verdwijnen?
Dat is mogelijk.
Maar het staat allerminst vast.
AI-beeldherkenning kan verder verbeteren, maar het tempo en de gevolgen voor veiligheid blijven onzeker.
Tegelijkertijd verbeteren ook LiDAR en radar.
Sensoren kunnen kleiner, goedkoper en krachtiger worden.
De toekomst hoeft dus niet per se te draaien om LiDAR óf camera’s.
Het sterkste autonome voertuig gebruikt misschien gewoon alle beschikbare informatie als de veiligheidswinst dat rechtvaardigt.
Er is nog een mogelijkheid.
Naarmate AI krachtiger wordt, kunnen auto’s bij normaal rijden vooral camera’s gebruiken, met andere sensoren als onafhankelijke veiligheidssystemen.
Sensoren dienen dan mogelijk minder voor de basiswaarneming en meer om te controleren wat de AI denkt te zien.
De strijd om autonoom rijden gaat verder dan LiDAR versus camera’s
Het interessantste deel van deze technologische strijd is niet de sensor zelf.
Het is de achterliggende filosofie.
De ene benadering stelt:
Geef AI voldoende visuele gegevens en intelligentie, en het systeem kan leren de weg te begrijpen.
De andere stelt:
Voor een machine die verantwoordelijk is voor mensenlevens, is één manier van waarnemen misschien nooit genoeg.
Tesla helpt het eerste idee op enorme schaal te testen.
Waymo en andere ontwikkelaars tonen de mogelijkheden van sterk geïntegreerde systemen met meerdere sensoren.
Bedrijven als Mobileye onderzoeken architecturen waarin verschillende sensorsystemen de omgeving onafhankelijk kunnen controleren.
De technologie blijft zich ontwikkelen.
Maar uiteindelijk draait het om de vraag:
Kan AI zo betrouwbaar worden dat autonome auto’s minder zintuigen nodig hebben dan mensen, of hebben de veiligste machines er juist meer nodig?
Veelgestelde vragen
Is LiDAR beter dan camera’s voor zelfrijdende auto’s?
LiDAR is sterk in afstandsmeting en nauwkeurige driedimensionale informatie. Camera’s leveren rijkere visuele informatie, zoals kleuren, verkeersborden en verkeerslichten. Voor autonoom rijden vullen ze elkaar vaak aan in plaats van elkaar volledig te vervangen.
Gebruikt Tesla LiDAR?
Tesla volgt een strategie waarin visuele waarneming centraal staat en maakt veel gebruik van AI met camerabeelden.
Gebruikt Waymo LiDAR?
Ja. Waymo combineert LiDAR met camera’s en andere sensortechnologieën in zijn autonome rijsysteem.
Kan een zelfrijdende auto met alleen camera’s werken?
Geavanceerde rijhulpsystemen kunnen met camera’s en AI veel rijtaken uitvoeren. Systemen met alleen camera’s moeten echter moeilijke zichtomstandigheden en onzekerheid opvangen zonder op een ander type waarneming te kunnen terugvallen.
Waarom gebruiken autonome auto’s meerdere sensoren?
Sensoren hebben verschillende sterke punten en kunnen op verschillende manieren falen. Camera’s, LiDAR en radar combineren kan aanvullende informatie en redundantie bieden.
Wat is de toekomst van LiDAR en autonome voertuigen?
De toekomst kan bestaan uit steeds geavanceerdere combinaties van AI, camera’s, radar en LiDAR, in plaats van één technologie die de andere volledig vervangt.